
Россия, Ростов-на-Дону
СДЕЛАЙТЕ СВОИ УРОКИ ЕЩЁ ЭФФЕКТИВНЕЕ, А ЖИЗНЬ СВОБОДНЕЕ
Благодаря готовым учебным материалам для работы в классе и дистанционно
Скидки до 50 % на комплекты
только до
Готовые ключевые этапы урока всегда будут у вас под рукой
Организационный момент
Проверка знаний
Объяснение материала
Закрепление изученного
Итоги урока
Была в сети 21.11.2026 12:55
Смирнова Зоя Геннадьевна
учитель математики, информатики, технологии
 23 477
 1 515

Местоположение
Специализация
Урок 55. Датчики расстояния, назначение и функции
Категория:
Труд (технология)
18.11.2026 21:12

Просмотр содержимого документа
«Урок 55. Датчики расстояния, назначение и функции»
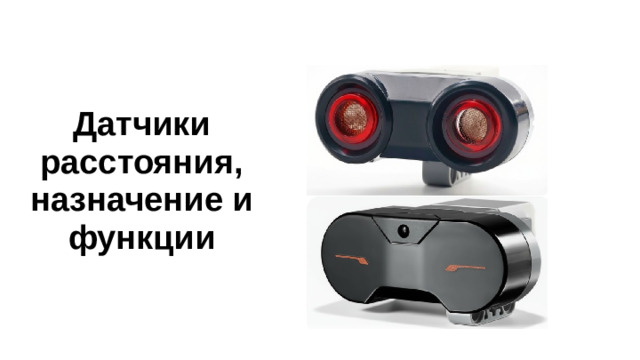
Датчики расстояния, назначение и функции
Датчики расстояния: чтобы робот «видел» мир
Представь, что ты идёшь по тёмной комнате, в которой ничего не видно.
Ты вытянул руки вперёд и нащупываешь предметы — так ты не врежешься в шкаф.
Датчик расстояния для робота — это как твои вытянутые руки: он помогает роботу «почувствовать», что впереди есть стена, коробка или другой робот, и вовремя остановиться.
Что такое датчик
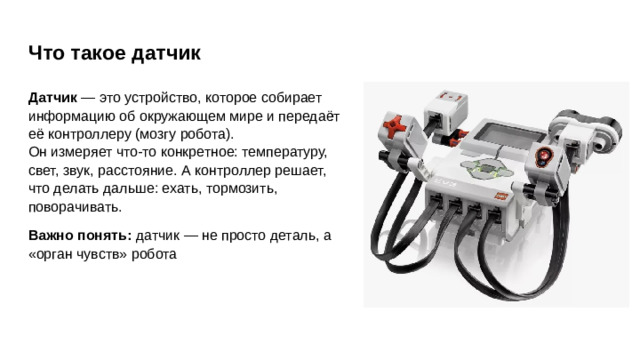
Датчик — это устройство, которое собирает информацию об окружающем мире и передаёт её контроллеру (мозгу робота). Он измеряет что-то конкретное: температуру, свет, звук, расстояние. А контроллер решает, что делать дальше: ехать, тормозить, поворачивать.
Важно понять: датчик — не просто деталь, а «орган чувств» робота
Ультразвуковой датчик расстояния: как он работает
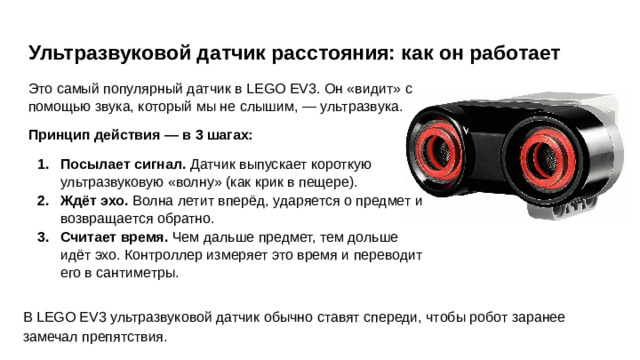
Это самый популярный датчик в LEGO EV3. Он «видит» с помощью звука, который мы не слышим, — ультразвука.
Принцип действия — в 3 шагах:
- Посылает сигнал. Датчик выпускает короткую ультразвуковую «волну» (как крик в пещере).
- Ждёт эхо. Волна летит вперёд, ударяется о предмет и возвращается обратно.
- Считает время. Чем дальше предмет, тем дольше идёт эхо. Контроллер измеряет это время и переводит его в сантиметры.
В LEGO EV3 ультразвуковой датчик обычно ставят спереди, чтобы робот заранее замечал препятствия.
Инфракрасный датчик: другой способ «видеть»
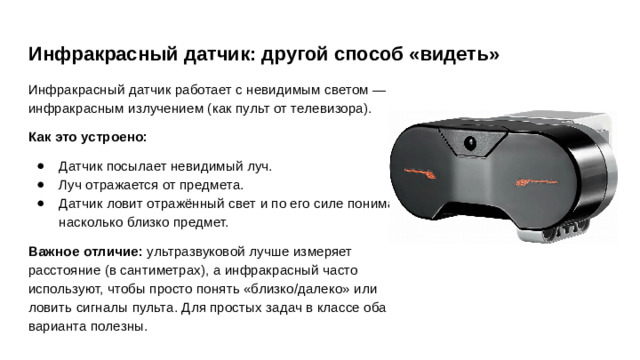
Инфракрасный датчик работает с невидимым светом — инфракрасным излучением (как пульт от телевизора).
Как это устроено:
- Датчик посылает невидимый луч.
- Луч отражается от предмета.
- Датчик ловит отражённый свет и по его силе понимает, насколько близко предмет.
Важное отличие: ультразвуковой лучше измеряет расстояние (в сантиметрах), а инфракрасный часто используют, чтобы просто понять «близко/далеко» или ловить сигналы пульта. Для простых задач в классе оба варианта полезны.
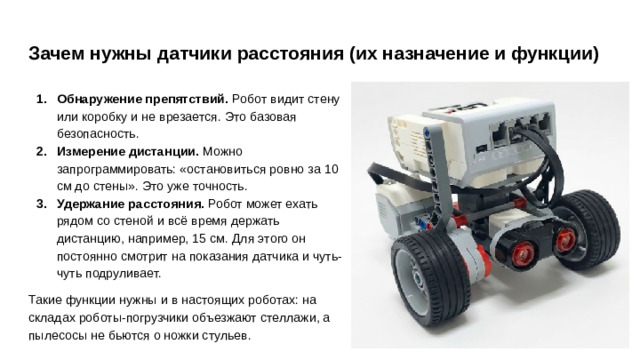
Зачем нужны датчики расстояния (их назначение и функции)
- Обнаружение препятствий. Робот видит стену или коробку и не врезается. Это базовая безопасность.
- Измерение дистанции. Можно запрограммировать: «остановиться ровно за 10 см до стены». Это уже точность.
- Удержание расстояния. Робот может ехать рядом со стеной и всё время держать дистанцию, например, 15 см. Для этого он постоянно смотрит на показания датчика и чуть-чуть подруливает.
Такие функции нужны и в настоящих роботах: на складах роботы-погрузчики объезжают стеллажи, а пылесосы не бьются о ножки стульев.
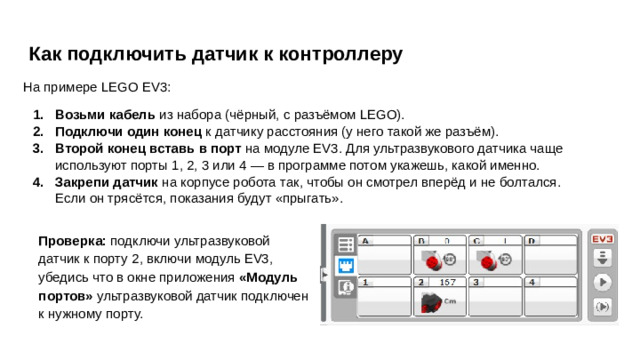
Как подключить датчик к контроллеру
На примере LEGO EV3:
- Возьми кабель из набора (чёрный, с разъёмом LEGO).
- Подключи один конец к датчику расстояния (у него такой же разъём).
- Второй конец вставь в порт на модуле EV3. Для ультразвукового датчика чаще используют порты 1, 2, 3 или 4 — в программе потом укажешь, какой именно.
- Закрепи датчик на корпусе робота так, чтобы он смотрел вперёд и не болтался. Если он трясётся, показания будут «прыгать».
Проверка: подключи ультразвуковой датчик к порту 2, включи модуль EV3, убедись что в окне приложения «Модуль портов» ультразвуковой датчик подключен к нужному порту.
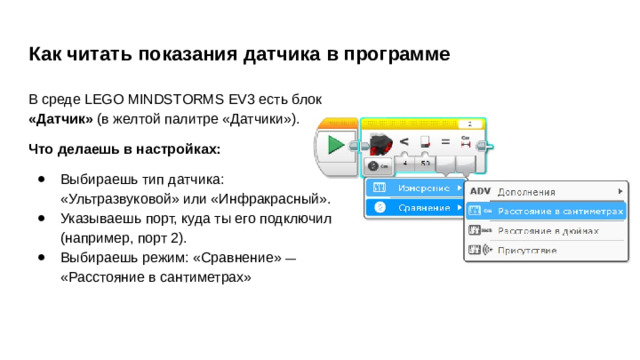
Как читать показания датчика в программе
В среде LEGO MINDSTORMS EV3 есть блок «Датчик» (в желтой палитре «Датчики»).
Что делаешь в настройках:
- Выбираешь тип датчика: «Ультразвуковой» или «Инфракрасный».
- Указываешь порт, куда ты его подключил (например, порт 2).
- Выбираешь режим: «Сравнение» — «Расстояние в сантиметрах»
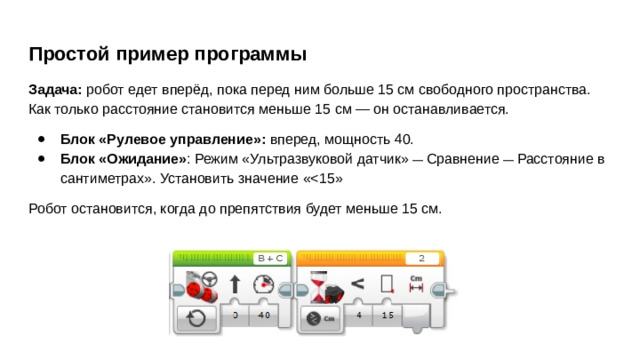
Простой пример программы
Задача: робот едет вперёд, пока перед ним больше 15 см свободного пространства. Как только расстояние становится меньше 15 см — он останавливается.
- Блок «Рулевое управление»: вперед, мощность 40.
- Блок «Ожидание» : Режим «Ультразвуковой датчик» — Сравнение — Расстояние в сантиметрах». Установить значение «
Робот остановится, когда до препятствия будет меньше 15 см.
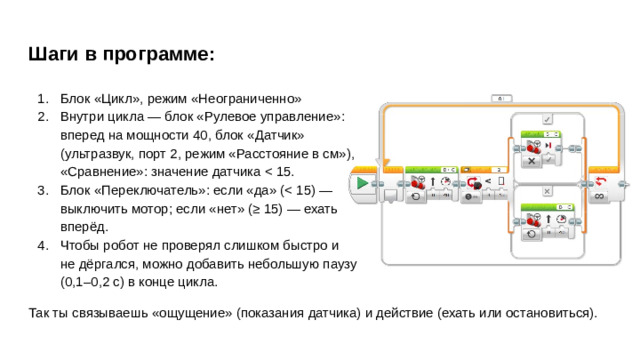
Шаги в программе:
- Блок «Цикл», режим «Неограниченно»
- Внутри цикла — блок «Рулевое управление»: вперед на мощности 40, блок «Датчик» (ультразвук, порт 2, режим «Расстояние в см»), «Сравнение»: значение датчика
- Блок «Переключатель»: если «да» (
- Чтобы робот не проверял слишком быстро и не дёргался, можно добавить небольшую паузу (0,1–0,2 с) в конце цикла.
Так ты связываешь «ощущение» (показания датчика) и действие (ехать или остановиться).
Правила безопасности и аккуратность
- Не направляй ультразвуковой датчик прямо в лицо и не прижимай его к предметам вплотную — он может давать неточные показания.
- Следи, чтобы кабель не попал под колёса и не натягивался при поворотах.
- После работы аккуратно снимай датчик и укладывай кабель, чтобы не повредить разъёмы.
Краткий итог:
- Датчики расстояния — это «органы чувств» робота: они помогают ему замечать предметы вокруг.
- Ультразвуковой и инфракрасный датчики определяют дистанцию разными способами — с помощью звука и невидимого света.
- Их используют, чтобы робот вовремя останавливался перед препятствиями, измерял расстояние до объектов или держал постоянную дистанцию.
- В программе робот считывает показания датчика и на их основе решает, ехать дальше или остановиться.



Вебинар для учителей
🎓 Свидетельство об участии ✨БЕСПЛАТНО!✨